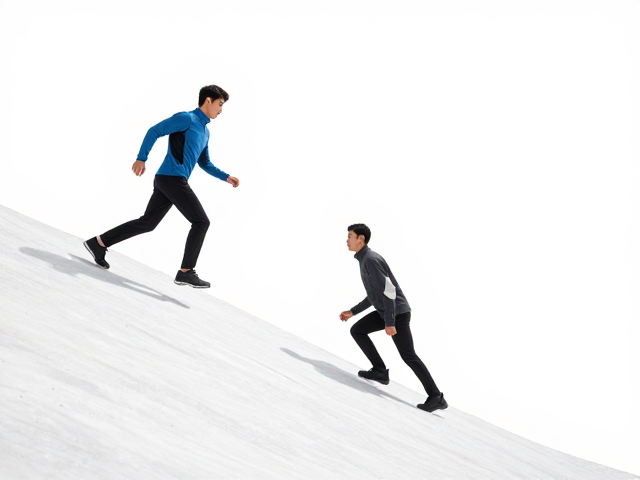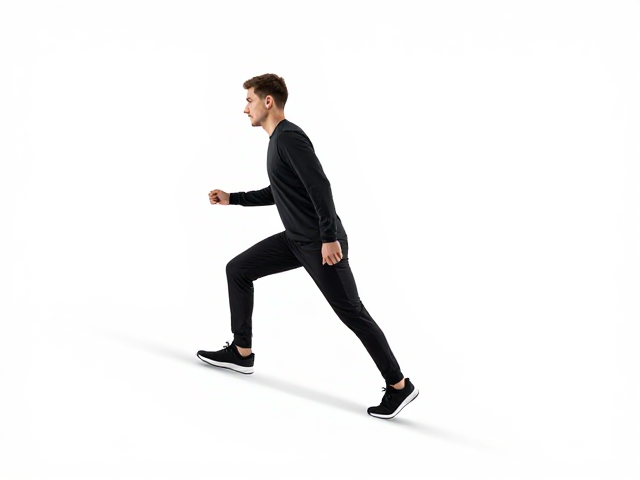
跨步步法技巧,根据坡度调整速度,避免上身大幅晃动
核心力学原理与重心控制
越野跑或徒步过程中,坡道带来的重力分量变化会直接干扰人体的动态平衡。当身体重心未能严格保持在支撑面的垂直线上时,上身会出现代偿性的剧烈晃动,这种晃动不仅消耗额外的体能,还会显著增加膝关节和踝关节的受伤风险。通过微调躯干姿态,使重心略微前倾以匹配下坡的重力方向,或在后倾时利用核心肌群锁定骨盆,可以最大程度减少非功能性位移。这种控制并非依赖上半身的肌肉蛮力,而是基于下肢步频与躯干稳定性的精密配合,确保每一次落地都能获得有效的反作用力支持。
在技术执行层面,缩短步幅是维持上身稳定的关键策略。长步幅会导致脚部落地点远离重心投影点,形成巨大的制动力矩,迫使上半身向后仰或向侧向扭转以维持平衡。相比之下,小步幅高频次的走动能让脚部更靠近重心下方,减少水平方向的冲击力。配合核心肌群的持续收紧,躯干能够像刚性连杆一样保持相对静止,从而将能量高效转化为向前的推进力,而非消耗在对抗身体失衡的内耗中。
上坡技术的节奏与步法调整
面对上坡路段,身体需要克服重力做功,此时速度自然会受到限制,但节奏的稳定性比绝对速度更为重要。采用略短的上步距离,配合髋关节的充分伸展,能够提升蹬地的效率。呼吸节奏需与步伐建立固定的关联,例如采用两步一吸、两步一呼的模式,这种节律感有助于神经系统维持稳定的输出,避免因体力分配不均导致的上半身僵硬。当坡度增加时,适当降低步频但保持动作的连贯性,利用小腿三头肌和臀大肌的力量完成抬腿和蹬伸,而非依赖大腿前侧肌肉的过度收缩,这能有效减少疲劳累积。
上身姿态在上坡时应保持自然挺直,视线聚焦于前方3-5米处的前进路线,而非脚下的路面。这种视觉引导有助于神经系统提前规划下一步的动作,减少因路况不确定引发的突发性身体调整。肩部放松下沉,避免耸肩造成的颈部紧张,双臂摆动幅度可适当减小,以肘关节为轴心进行小幅度的前后摆动,起到辅助平衡的作用。通过下肢驱动与核心稳定的协同,即使在高负荷状态下,上半身仍能保持相对的静止与高效,确保持续输出的稳定性。
下坡技术的缓冲与速度管理
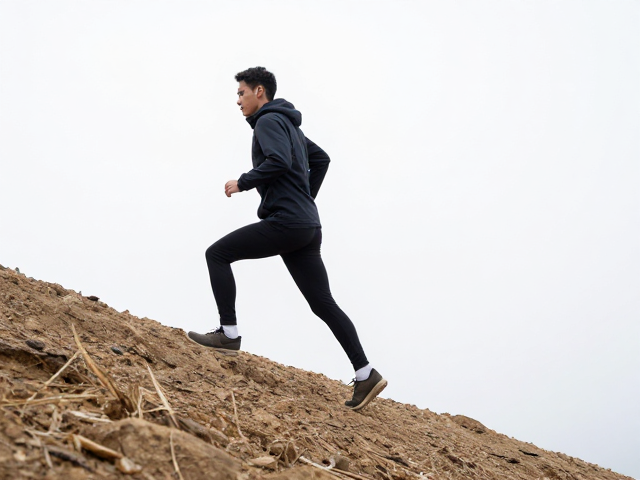
下坡是考验技术精细度的环节,重力加速度会显著增加落地冲击力。为了控制速度并保护关节,必须采用“碎步”技巧,即显著缩短步幅,增加脚掌接触地面的频率。这种高频短步能让腿部肌肉像弹簧一样持续吸收冲击力,避免单次落地产生巨大的峰值压力。膝盖应保持微屈状态,利用关节囊和周围韧带作为缓冲结构,同时大腿前侧肌肉需主动离心收缩,像刹车片一样控制身体下降的速度。这种被动的缓冲机制能大幅减少上身为了平衡而做出的剧烈前后晃动。
视线管理在下坡中起着决定性作用,眼睛应提前扫描前方地形,识别岩石、树根或湿滑路面,并提前调整落点。这种预判机制能让神经系统提前激活相应的稳定肌群,避免因地形突变导致的紧急制动或转向,从而防止上身大幅倾斜。在陡峭路段,可采用侧向移动或之字形路线来降低坡度感知,但需确保每一步都落在坚实且平坦的支撑面上。通过精细的步频控制和严密的视觉预判,身体能够在高速下降中保持低姿态的平稳运行,将动能转化为可控的位移。
不同坡度下的动态适应策略
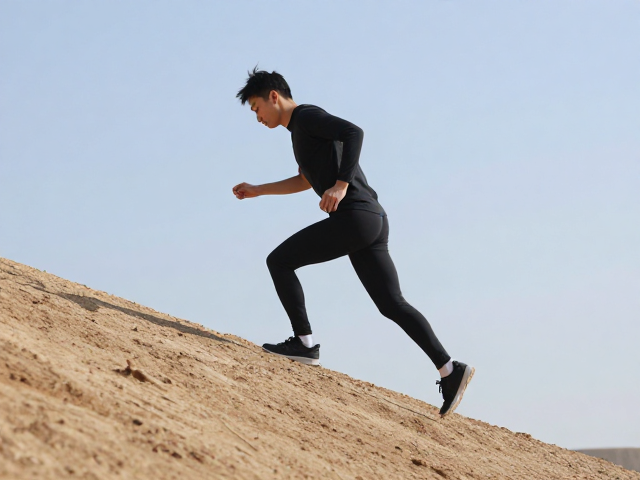
坡度并非静态参数,地形特征会随环境变化呈现动态差异。在缓坡(小于15度)区域,可维持接近平路的步频,重点在于保持跑姿的经济性,允许上身有自然的摆动以节省能量。进入中等坡度(15-30度)时,需立即切换至核心锁定模式,步幅收窄,重心前移,上身晃动需控制在厘米级别。对于陡坡(大于30度)或技术型地形,步法需转为高抬腿或攀爬姿态,上身姿态需根据受力方向实时微调,但躯干主体应保持刚性,仅允许肩部和头部进行小范围的动态调整以应对不平衡力。
地形表面状况会显著影响步法的有效性。在松软沙地或泥土路面,摩擦力系数较低,落地时需更轻柔地放置脚掌,利用脚弓的缓冲结构吸收震动,避免因打滑导致的上身失控。在岩石或硬质路面,落地需更果断,利用肌肉的刚化特性快速通过支撑期,减少能量在形变中的损耗。无论地形如何变化,核心肌群始终是连接上下肢的枢纽,通过持续激活腹横肌和盆底肌,形成稳定的躯干压力,确保在任何坡度和速度变化下,上身都能保持预期的稳定状态,实现高效且安全的移动。