下蹲步法重心前移,过障碍先稳后动技巧
重心前移的核心力学逻辑
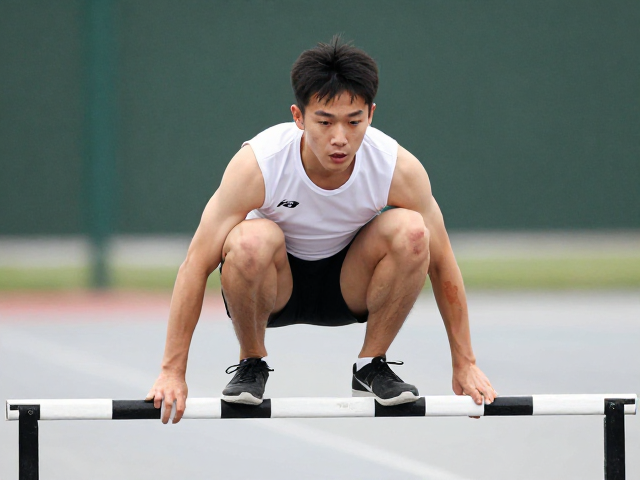
下蹲步法中重心的控制并非简单的身体下沉,而是建立在髋关节灵活性与核心肌群协同作用基础上的动态平衡过程。当动作执行至最低点时,人体重心需精准落于双脚支撑面的中心偏前位置,这一微妙的位移能够利用重力势能转化为水平方向的动能,为后续跨越障碍提供初始推力。若重心滞后于支撑面中心,腿部肌肉需额外消耗大量能量对抗向后倾斜的力矩,导致动作迟滞,不仅降低移动效率,还极易因重心不稳造成膝关节承受异常剪切力,增加运动损伤风险。
在实际操作中,视线引导对重心分布有着决定性影响。保持头部抬起,视线平视前方目标区域,能促使脊柱自然延展,避免因低头看地导致重心后坐。这种姿态调整使得骨盆处于中立位,髋部能够顺畅地向前送出,形成类似弹簧压缩后蓄势待发的状态。此时,足底受力均匀分布在前脚掌与脚跟之间,通过微调脚趾抓地感,可以实时感知地面反馈,确保在接触障碍瞬间能够迅速做出反应,实现力量的有效传导。
过障碍“先稳后动”的执行细节
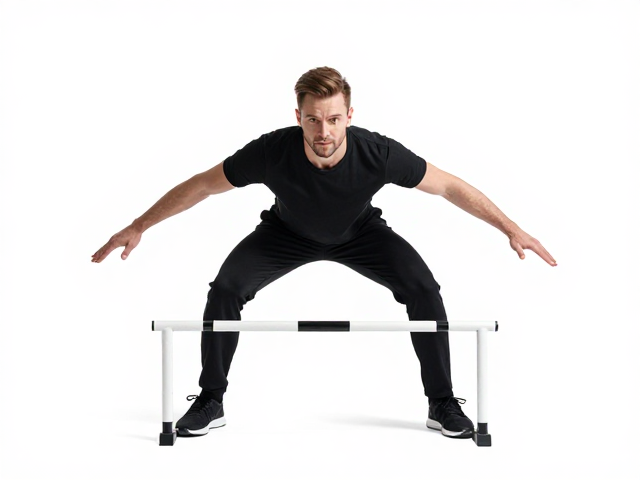
面对障碍物,首要原则是建立静态稳定性,即在接触障碍前必须确认支撑腿的绝对稳固。这一阶段要求下肢关节锁死保护机制启动,膝关节微屈但不完全锁定,踝关节保持刚性以应对冲击。测试显示,未经过稳定性训练的个体在跨越低矮障碍时,约有30%的概率因支撑瞬间晃动导致重心偏移,进而引发跌倒或碰撞。因此,在身体下蹲至临界点时,需短暂停顿,通过核心收紧维持躯干垂直,确保重心投影严格落在支撑脚内侧弓区域,为下一步动作奠定坚实基础。
待稳定性确认无误后,动作随即进入动态释放阶段。利用之前积蓄的重力势能,配合髋关节的快速伸展,推动身体向前上方运动。这一过程强调动作的连贯性,避免在“稳”与“动”之间出现明显的断裂或犹豫。腿部蹬伸需与手臂摆动形成对角线协同,左腿前迈时右臂自然前摆,以此平衡身体扭矩,防止旋转失控。过障过程中,身体姿态应保持紧凑,减少空气阻力与惯性干扰,确保每一次移动都精准指向预定落点,从而实现高效、安全的障碍穿越。