无人机最后轨迹记录,志愿者救援队如何利用科技精准定位失联人员
残影中的行踪:无人机飞行数据的“黑匣子”效应
在山地搜救或水域救援的复杂场景中,无人机往往承担着前期侦察与盲区覆盖的关键角色。当失联人员处于信号微弱或地形险峻的区域,传统的通信手段可能失效,而无人机作为移动观测平台,其时刻的飞行轨迹数据便成为了还原现场的关键线索。这些数据并非简单的坐标记录,而是包含了高度、速度、姿态角以及GPS定位信息的多维数据库。救援指挥中心通过回溯无人机失联前的一段飞行路径,能够分析出气流干扰、操作失误或设备故障的具体节点,从而判断失联者可能的已知位置或受困环境特征。
无人机终端记录的遥测数据通常会通过无线链路实时传输至地面站,即便链路中断,本地存储模块仍可能保留数秒至数分钟的高频日志。在近期的几起野外搜救案例中,救援队利用无人机轨迹中出现的异常悬停或急降数据,成功锁定了悬崖边缘的隐蔽落脚点。这种基于飞行物理特性的数据分析,使得救援范围从大面积搜索缩小至具体的几何区域,极大地提升了黄金救援时间内的响应效率。
多维数据融合:从轨迹点到三维空间定位
单纯依靠经纬度坐标难以应对复杂地形,现代救援体系强调将无人机轨迹数据与激光雷达(LiDAR)或高清光学相机生成的点云数据相结合。通过对比无人机轨迹点与预先构建的高精度数字高程模型(DEM),救援专家可以识别出行进过程中的坡度突变或遮挡区域。例如,当无人机轨迹在某一点突然偏离预定航线并伴随高度骤降,结合该点的三维地形数据,可以推断出无人机可能遭遇了强风切变或撞上了植被,进而推测失联人员可能位于该航线下方的陡坡或密林深处。
此外,视觉里程计技术与惯性测量单元(IMU)数据的融合分析,进一步增强了定位的鲁棒性。在GPS信号丢失的情况下,无人机依靠视觉特征点匹配和惯性导航推算位置,其轨迹记录中的位姿估计数据能够反映出设备的运动状态。救援人员通过分析这些姿态变化,可以还原无人机的动作逻辑,如是否进行了大角度俯冲或侧向平移,这些动作特征往往对应着重力异常或地形障碍,为搜救队伍提供极具指向性的行动指南。
算法解算与实时回传:技术落地的核心环节
要实现精准定位,依赖于高效的数据解算算法与稳定的通信协议。主流救援无人机系统普遍采用MAVLink等标准通信协议,确保底层数据包的完整传输。当无人机接近失联区域时,系统会自动提高数据回传频率,记录每秒数十次甚至更高频率的状态信息。一旦通信中断,本地SD卡或eMMC中保存的日志文件成为唯一的数据源。救援技术人员通过专用解码软件,将这些二进制数据转换为可读的轨迹曲线,并结合气象数据(如风向、风速)进行修正,消除环境因素对轨迹偏差的影响。
在实际操作中,部分先进的救援队引入了边缘计算技术,在无人机端直接进行初步的数据清洗与特征提取。这意味着即使无法实时回传完整视频流,无人机也能定期发送经过处理的特征坐标包。这种机制确保了即使在带宽受限的山地环境中,关键的位置信息仍能定期抵达指挥中心。通过对比不同时间段的轨迹特征,救援队能够识别出失联人员移动的方向和速度,从而动态调整搜救网格,避免盲目搜索造成的资源浪费。
实战中的协同与验证:从数据到行动
数据分析必须经过实地侦察的验证才能转化为有效的救援行动。在确定无人机轨迹指向的区域后,地面搜救小组通常会携带手持式GPS和热成像设备前往该坐标进行网格化排查。此时,无人机轨迹数据不仅提供了起始点,还提供了该区域的地形风险等级。例如,如果轨迹显示无人机在时刻曾尝试克服逆风,则该区域可能存在强风风险,地面人员需穿戴相应防护装备并采取绳索保护措施。
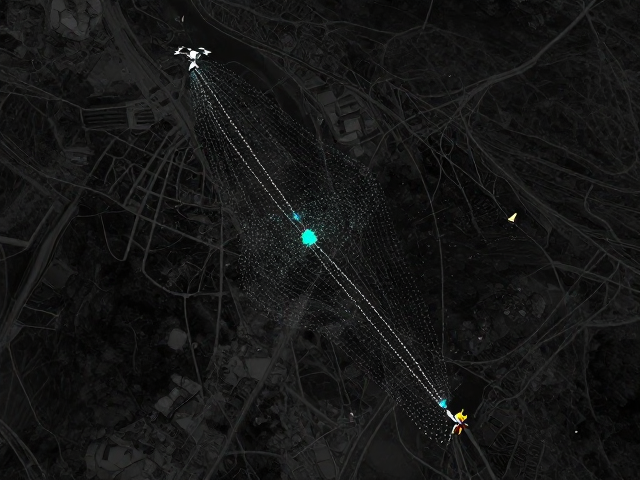
跨部门的数据共享机制也是提升定位精准度的重要一环。救援队、气象部门以及测绘机构之间的数据互通,使得无人机轨迹能够结合最新的风场模型和地形变化数据进行动态修正。在某些大型山地搜救行动中,多架无人机协同作业形成的轨迹网络,能够覆盖更广的区域,通过轨迹交汇点分析,进一步缩小失联人员的可能行踪范围。这种基于科技数据的协同作业模式,正在逐步替代传统的经验判断,成为现代应急救援体系中不可或缺的标准配置。