攀岩老手必看,如何克服手臂过度依赖,通过观察线路提升岩壁攀登效率
识别并打破“猴子臂”陷阱
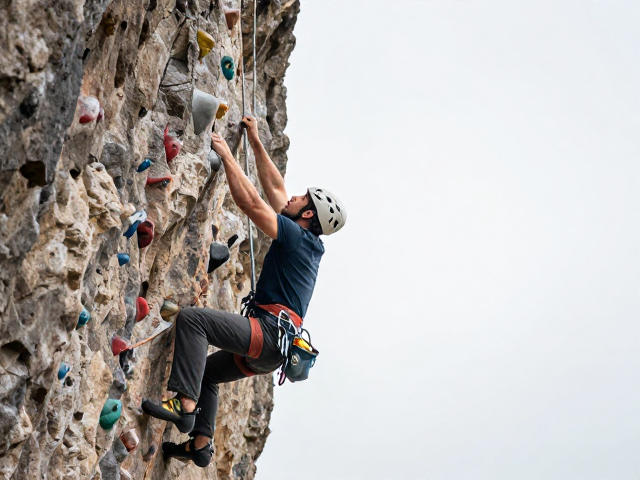
许多攀岩者在初具规模后,常陷入过度依赖手臂力量的误区,俗称“猴子臂”。这种错误模式表现为攀爬时重心过高,双臂弯曲维持静态平衡,导致前臂乳酸迅速堆积,力量在几分钟内耗尽。实际上,攀岩的核心力学逻辑在于利用腿部推力将身体重心贴近岩壁,手臂的作用更多是维持平衡和微调位置,而非提供主要升力。当发现自己在攀爬中频繁甩臂或不得不休息调整时,往往意味着腿部发力效率低下,身体重心偏离了最佳受力点。
克服这一习惯需要重新建立本体感觉,将注意力从手臂肌肉的紧张感转移到脚掌与岩点的接触反馈上。每一次动作启动前,应刻意检查髋部位置,确保髋关节贴近墙面,使重力线落在支撑脚的中心。通过放慢动作节奏,感受大腿股四头肌和臀大肌的收缩,逐步替代二头肌和三头肌的主导地位。这种感知训练能逐步重塑神经肌肉的控制模式,使身体在动态运动中自然形成“腿推手扶”的高效协作机制。
线路阅读中的重心规划
观察线路不仅是寻找下一个手点,更是规划身体重心移动的路径。优秀的攀岩者在触达岩壁前,已通过视觉扫描预判了动作序列中的重心转移点。在静态线路中,重点在于识别那些需要身体贴近岩壁的“贴墙点”,这些位置通常要求髋部大幅转动或腿部大幅伸展,从而减少手臂拉力。若线路中存在明显的动态跳跃段,则需计算助跑距离和起跳角度,确保腾空时的重心能精准落入下一个支撑点,避免在空中因调整姿态而消耗额外体力。
对于技术性较强的线路,线条中的“脚点逻辑”比手点更为关键。许多看似简单的手点,若缺乏对应的脚部支撑,会变成巨大的体力消耗陷阱。攀岩者应学会在脑海中模拟动作,寻找那些能让身体处于平衡状态的脚部站位。当手点间距较大时,优先寻找能形成三角支撑的脚点,利用腿部的刚性结构承载体重。通过这种严密的视觉计算,将复杂的攀爬动作分解为多个简单的重心转移步骤,从而降低对手臂力量的绝对依赖。
动态平衡与核心控制
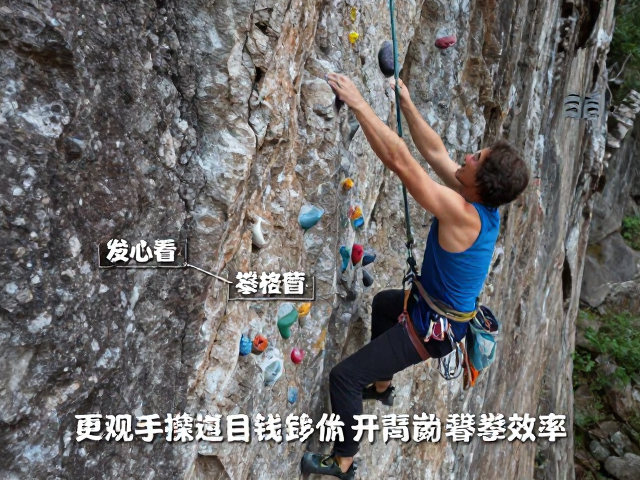
手臂过度依赖往往源于核心肌群激活不足,导致力量无法有效传递至四肢。核心肌群作为连接上下肢的中枢,其稳定性决定了动作的效率。在攀爬过程中,当身体处于悬空或单臂支撑状态时,腹部与背部肌肉需迅速收缩以维持躯干稳定,防止骨盆翻转或身体松散。这种核心控制能力使得攀岩者能够在单手操作时,依然保持身体的整体结构稳定,从而减少另一侧手臂的辅助需求。
训练核心控制并非仅靠健身房内的平板支撑,更需在岩壁上进行针对性练习。例如,在单脚站立、单手抓点的静态平衡动作中,刻意感受腹部肌肉的收紧状态,保持髋部水平,避免为了够取远端手点而过度扭转腰部。通过反复实践这种高难度的平衡姿态,增强深层核心肌群的耐力与控制力。当核心足够稳定时,手臂仅需提供极小的向心力或摩擦力,大部分体重将由腿部和核心结构共同分担,显著提升攀爬的持久性与流畅度。
技术动作的精细化执行
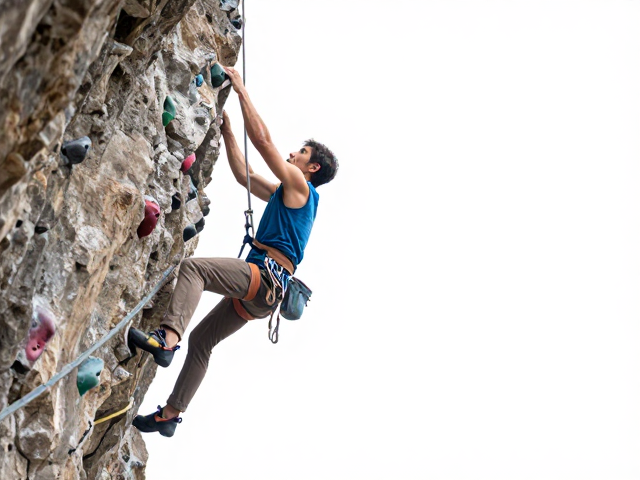
精细化执行动作要求攀岩者摒弃大肌肉群的粗暴发力,转而追求小肌群的精准控制。在抓点瞬间,手指应迅速形成正确的钩挂或捏握姿态,同时手腕保持中立,避免过度内扣或外翻导致力量流失。脚法方面,脚尖应精确接触岩点的有效受力区域,利用橡胶鞋底与岩石的摩擦力,通过细微的脚部调整来改变重心分布。这种对接触点的极致掌控,使得每一次肢体动作都能产生最大的力学效益,减少无效的能量消耗。
此外,放松技巧是提升效率的关键环节。在两个动作之间,或处于静态休息点时,应有意识地放松手臂肌肉,让血液回流,延缓乳酸堆积。这种“动-静-动”的节奏控制,配合严密的线路规划,能有效延长单次攀爬的时间。攀岩者需学会在攀爬过程中识别身体的疲劳前兆,通过调整呼吸和短暂放松来重置肌肉状态。通过不断积累这种精细化操作的经验,逐步建立起高效、节能的攀爬直觉,使手臂回归其作为平衡辅助工具的本位。